"这个工厂适合用机器人巡检。""这条线路可以尝试低空运输。"有了方向,下一步还要把任务、现场条件和验证方式说清楚。
无论是机器人进入工厂,还是飞行设备承担运输,方案都需要回答:在哪里完成什么工作,现有方式有什么问题,需要哪些能力,怎样核验结果,以及谁负责后续运行。
场景蓝图,是围绕一项任务,对现场条件、能力组合、验证方式和责任分工作出的结构化说明。
它把一个方向,变成参与各方能够共同讨论、逐项核验的问题。
01 一份蓝图,先回答六个问题
- 任务:谁在什么位置,按什么频次,完成什么工作?
- 基线:现在怎样做,时间、质量、成本或风险问题有什么记录?
- 工况:路线、空间、环境、通信与作业要求允许什么?
- 能力:需要哪些设备、软件和人员,有没有更简单的替代方式?
- 验证:先测什么,怎样记录,由谁确认,什么情况下暂停?
- 责任:谁提供现场、谁支持设备、谁操作维护、谁验收?
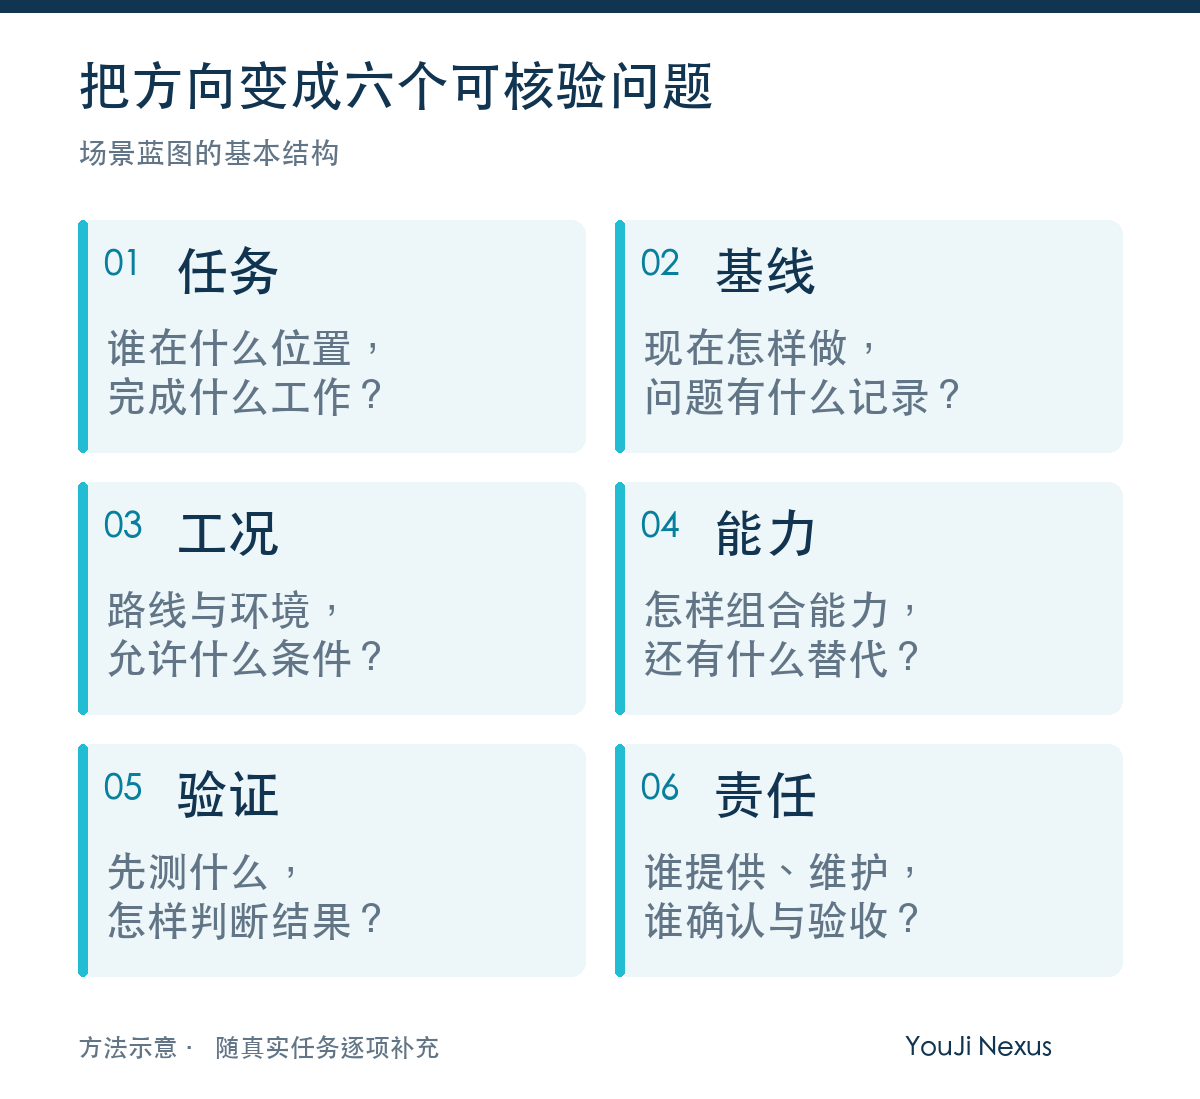
先把任务、条件和标准说明白,再讨论具体方案。
02 用一条巡检路线,把方法讲具体
以下以普通设备走廊巡检演示蓝图的拆解方式,属于假设示例,未对应实际项目;任务范围不含防爆区域、应急救援或自动处置。
第一步:把愿望改写成任务
原来的表达是:"希望用机器人提高巡检效率。"
可以进一步写成:
在约定时段,沿现场负责人确认的路线,对10个指定点位采集可见光图像;记录点位、时间和采集状态,需要进一步判断的情况交由现场人员复核。
"10个点位"只是示例范围。此项任务暂不包含维修、设备控制或自动处置。
第二步:记录现在怎样做
先记录人工完成同等任务需要多久、哪些点位容易遗漏、图像与记录怎样保存,以及发现异常后交给谁处理。
没有同口径的基线,就难以判断新方案是否改善了工作。
减少一次走动,也不必然等于减少一笔实际支出。
第三步:核对现场,再比较方案
确认通道宽度、坡度、照明、遮挡、人员通行、通信和开放区域。
随后比较三种路径:改进人工工具与记录流程;设置固定采集点;采用移动巡检平台。必要时可以组合使用。
如果固定点位已经能够覆盖任务,就需要进一步说明为什么还要增加移动平台。
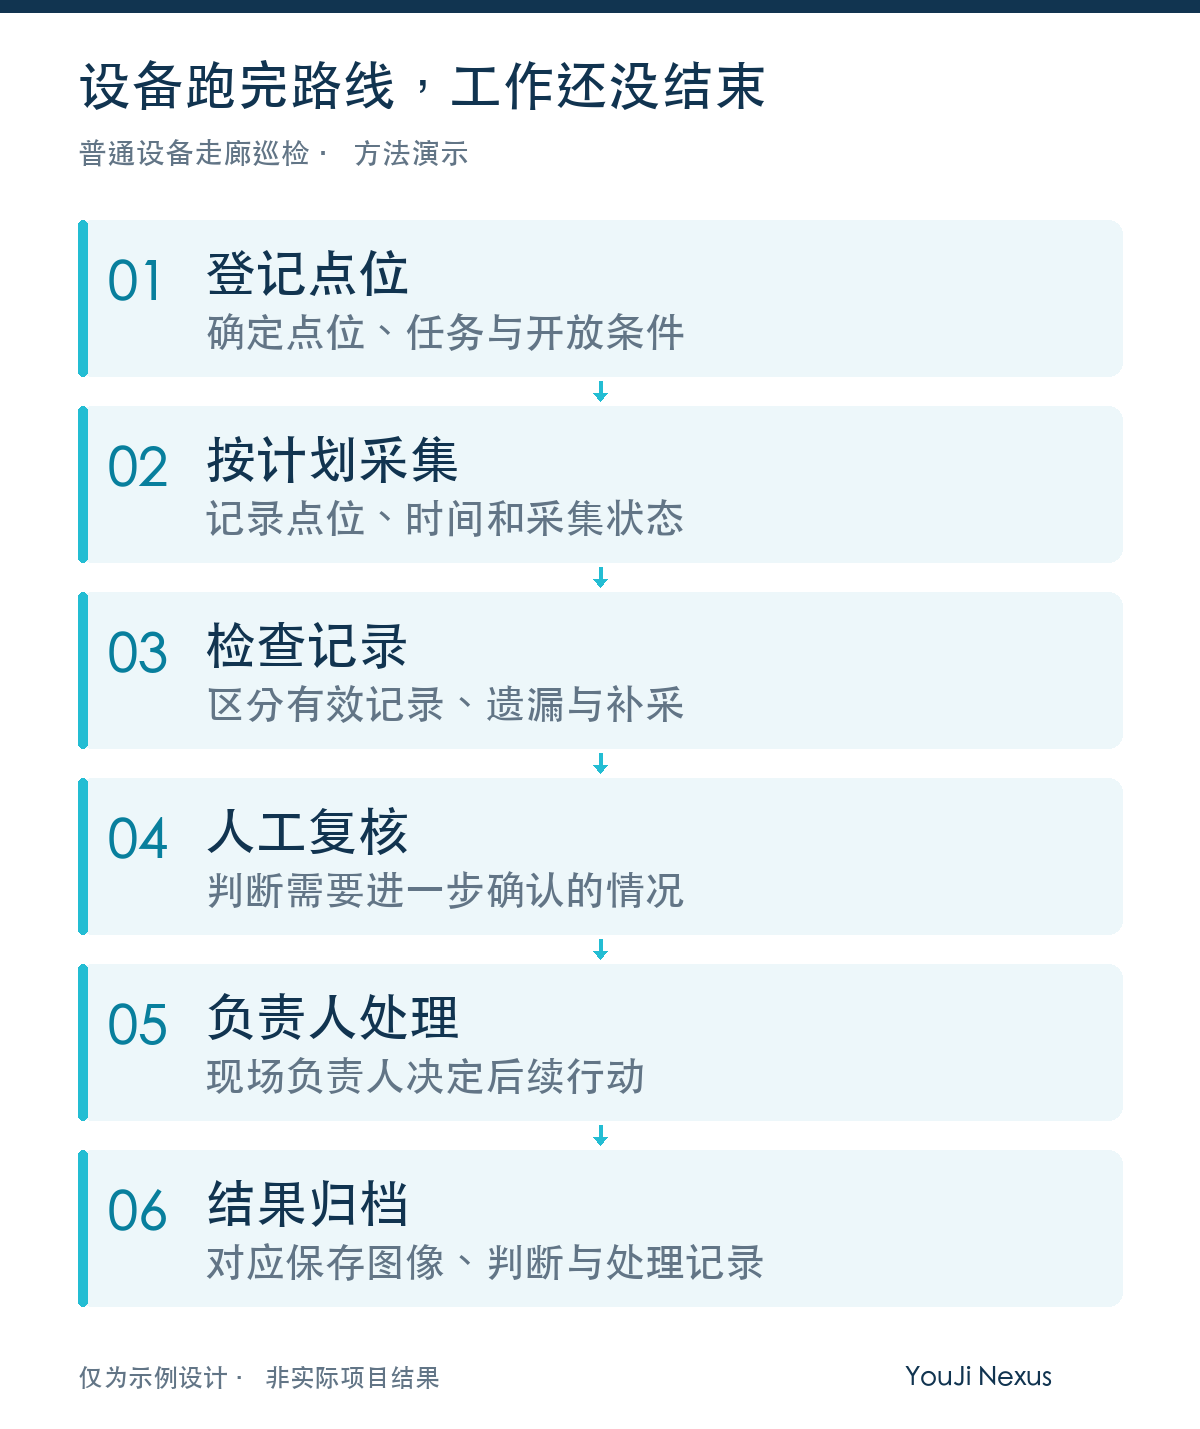
第四步:把能力连成工作流程
设备移动到指定位置、采集图像,只完成了一部分工作。记录能否使用、异常是否有人接收、后续是否有处理结果,也需要纳入设计。
第五步:约定小范围PoC
PoC指概念验证:用有限范围的测试,判断方案在约定条件下能否完成任务。
本例可先限定一条路线、10个点位和约定时段。若安排6轮采集,计划应有60条点位记录。有效记录、遗漏与人工补采分别统计;这些数字描述测试设计,不代表实际结果。
验收前至少约定五项记录:
- 有效采集率:有效点位记录数÷计划点位记录数;预先说明图像清晰度、点位对应及时间信息要求。
- 路线完成情况:完整完成、人工接管、未完成分别记录,先定义什么算一次完整执行。
- 复核工作量:记录复核用时、重复判断与补采次数,与原方式比较时保持任务范围一致。
- 可追溯性:点位、时间、图像与处理记录能够对应,保存位置与访问人员明确。
- 维护与恢复:记录故障、恢复时间和所需人员,明确谁响应、谁提供备件与现场支持。
具体阈值由各方结合基线共同约定。验证投入还应计入设备、集成、现场支持、人员和维护等费用,在开始前明确预算范围与费用承担。一次顺利演示,不能直接证明长期稳定运行。
第六步:写清责任和暂停条件
场景方确认路线、作业条件和验收人;方案方说明能力边界与技术支持;本地服务方确认安装、培训和维护安排。
路线条件改变、数据无法复核、责任尚未落实时,应先解决问题再继续。超出约定的工作,重新确认范围、费用和时间。友吉智汇在具体项目中的协同职责,以各方约定为准。
03 同一套问题,也适用于低空运输
把巡检任务换成运输任务,蓝图仍然需要回答这六个问题,只是现场条件与评价方式有所不同。
任务要明确运输对象、载荷、频次和时效;基线要记录现有运输方式的时间、成本和限制;工况要核对起降场地、航线环境、天气、通信与运营条件。
比较能力组合时,也应考虑现有陆路、水路等替代方式;设计验证时,要记录任务完成、异常处理与运行成本;约定责任时,要明确运营、维护、货物交接和异常响应的分工。
这些问题帮助各方判断需要补充什么资料、哪些条件必须先确认。具体航线和运行安排,应由具备相应能力的参与方结合现场核验后确定。
04 蓝图如何走向案例?
参考蓝图帮助提出问题。需求得到确认后,补充实际条件;开展验证后,记录过程与结果;完成实施和验收后,才有依据总结交付案例。
参考蓝图 → 需求核验 → 小范围验证 → 实施与验收 → 案例复盘。
阅读时,先看材料类型、来源、更新时间和当前阶段。复制到另一处现场,还要重新比较工况、人员和运维条件,说明原有结论适用于哪些条件。
让蓝图指出一个可执行的下一步
一份有用的蓝图,应当能告诉读者:下一步需要一份路线资料、一次需求确认、一项能力证据,还是一轮约定标准的测试。
带着任务读蓝图,带着待核验的问题展开交流。
已有现场问题,可以通过平台提交场景需求,作为进一步沟通的起点。